Le porte-finestre e i divisori in vetro senza telaio possono confondere la navigazione di un robot: il sensore può interpretarli come uno spazio aperto, oppure rilevare il vetro solo quando è troppo vicino. Il risultato è una mappa incompleta, con zone non pulite o passaggi ripetuti. Per ridurre il problema bisogna conoscere i limiti dei sensori e controllare la mappa dopo la prima ricognizione.
Perché il vetro può ingannare i sensori
I robot con navigazione laser, spesso indicata come LiDAR o LDS, misurano le distanze usando un fascio che può attraversare una superficie trasparente o riflettersi in modo irregolare. I sensori a infrarossi e quelli anticaduta, invece, possono reagire diversamente a seconda della luce, dell’angolazione e della finitura del pavimento. Perciò una parete di vetro a filo pavimento non sempre appare al robot come un ostacolo continuo. Anche una porta aperta durante la mappatura e chiusa in seguito può cambiare il percorso previsto.
Prepara l’ambiente prima della prima mappa
Avvia la mappatura con le porte nella posizione in cui resteranno normalmente durante le pulizie e libera il passaggio da oggetti temporanei. Se il vetro è difficile da distinguere, applica temporaneamente un riferimento visibile e non riflettente nella parte bassa, purché non lasci residui e non danneggi la superficie. Evita di affidarti a tende mosse o a oggetti spostabili: il robot deve trovare un riferimento stabile. Al termine, verifica nell’app che ogni stanza e ogni lato della porta siano rappresentati correttamente.
Quando impostare un confine virtuale
Se il robot continua a oltrepassare idealmente il vetro, a fermarsi davanti alla porta o a ignorare la zona oltre la soglia, crea nell’app una parete virtuale o una zona vietata lungo il tratto problematico. Il confine va posizionato sulla linea della porta, senza tagliare l’area che vuoi pulire; poi puoi pianificare la stanza dall’altro lato separatamente, se il robot riesce a raggiungerla da un ingresso riconosciuto. Le funzioni disponibili variano per modello: controlla che l’app permetta di modificare la mappa e di salvare più ambienti.
Controlla la copertura, non solo la mappa
Dopo la ricognizione, avvia una pulizia di prova e osserva il percorso nell’app. Controlla che il robot entri in ogni zona, completi i bordi vicino al vetro e non lasci porzioni vuote. Se possibile, confronta la traccia con una pulizia manuale o con piccoli riferimenti rimovibili a terra, poi rimuovili. Una stanza disegnata sulla mappa non garantisce da sola che sia stata effettivamente raggiunta: verifica anche la cronologia e i punti in cui il robot ha invertito la rotta.
Un modello con mappa modificabile
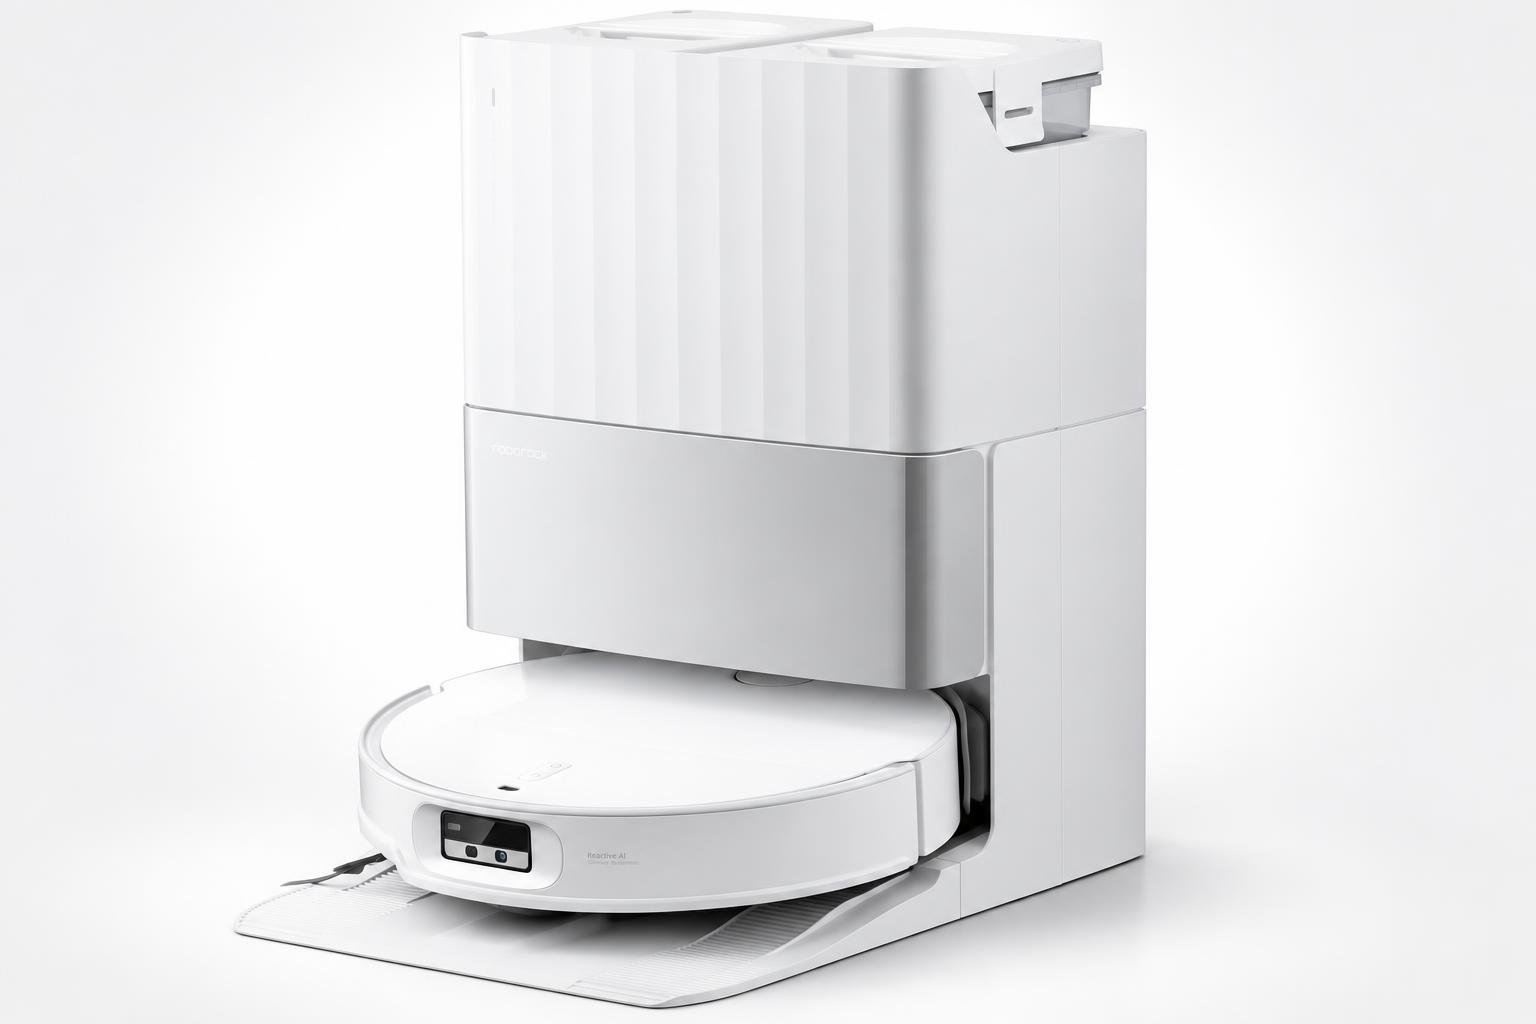
Tra i modelli da valutare c’è il roborock Qrevo EdgeT, dotato di sensore LDS retrattile, navigazione RetractSense e app con gestione delle mappe. Queste caratteristiche possono aiutare a gestire ambienti articolati, ma non significano che il robot riconosca sempre ogni porta in vetro: conviene comunque verificare il percorso e impostare confini virtuali quando necessario. La correzione della mappa nell’app è più importante della sola presenza di sensori avanzati.

In sintesi: mappa, prova e correggi
Con le superfici trasparenti, la strategia più affidabile è procedere per verifiche: mappare con porte nella posizione abituale, controllare che tutte le stanze siano rilevate, provare una pulizia completa e intervenire con pareti virtuali se necessario. Un controllo periodico dell’app permette di accorgersi subito se il robot salta una zona o cambia percorso. Così la pulizia delle case con porte a vetro diventa più regolare, senza dare per scontato che il sensore interpreti il vetro come una parete.