In una casa con specchi a tutta altezza e superfici lucide, un robot può interpretare i riflessi come spazi reali, oppure non rilevare correttamente una parete. Il risultato può essere una mappa con stanze duplicate, passaggi impossibili o percorsi poco efficienti. Non significa necessariamente che il dispositivo sia difettoso: la navigazione dipende dalla tecnologia usata e da come il sensore interpreta l’ambiente. Prima di acquistare conviene capire i limiti della mappatura e le soluzioni pratiche, evitando di correggere la planimetria più del necessario.
Perché gli specchi confondono la navigazione
I sensori LiDAR misurano distanze tramite impulsi laser: una superficie riflettente può deviare il fascio o restituire letture anomale. Il robot potrebbe quindi “vedere” oltre lo specchio, creando un’estensione virtuale della stanza, oppure registrare un ostacolo dove non c’è. Anche porte a specchio, vetrate e mobili lucidi possono incidere. La qualità del risultato varia in base al modello, all’angolo d’incidenza, alla luce e alla geometria della stanza: nessuna tecnologia garantisce mappe perfette in ogni ambiente.
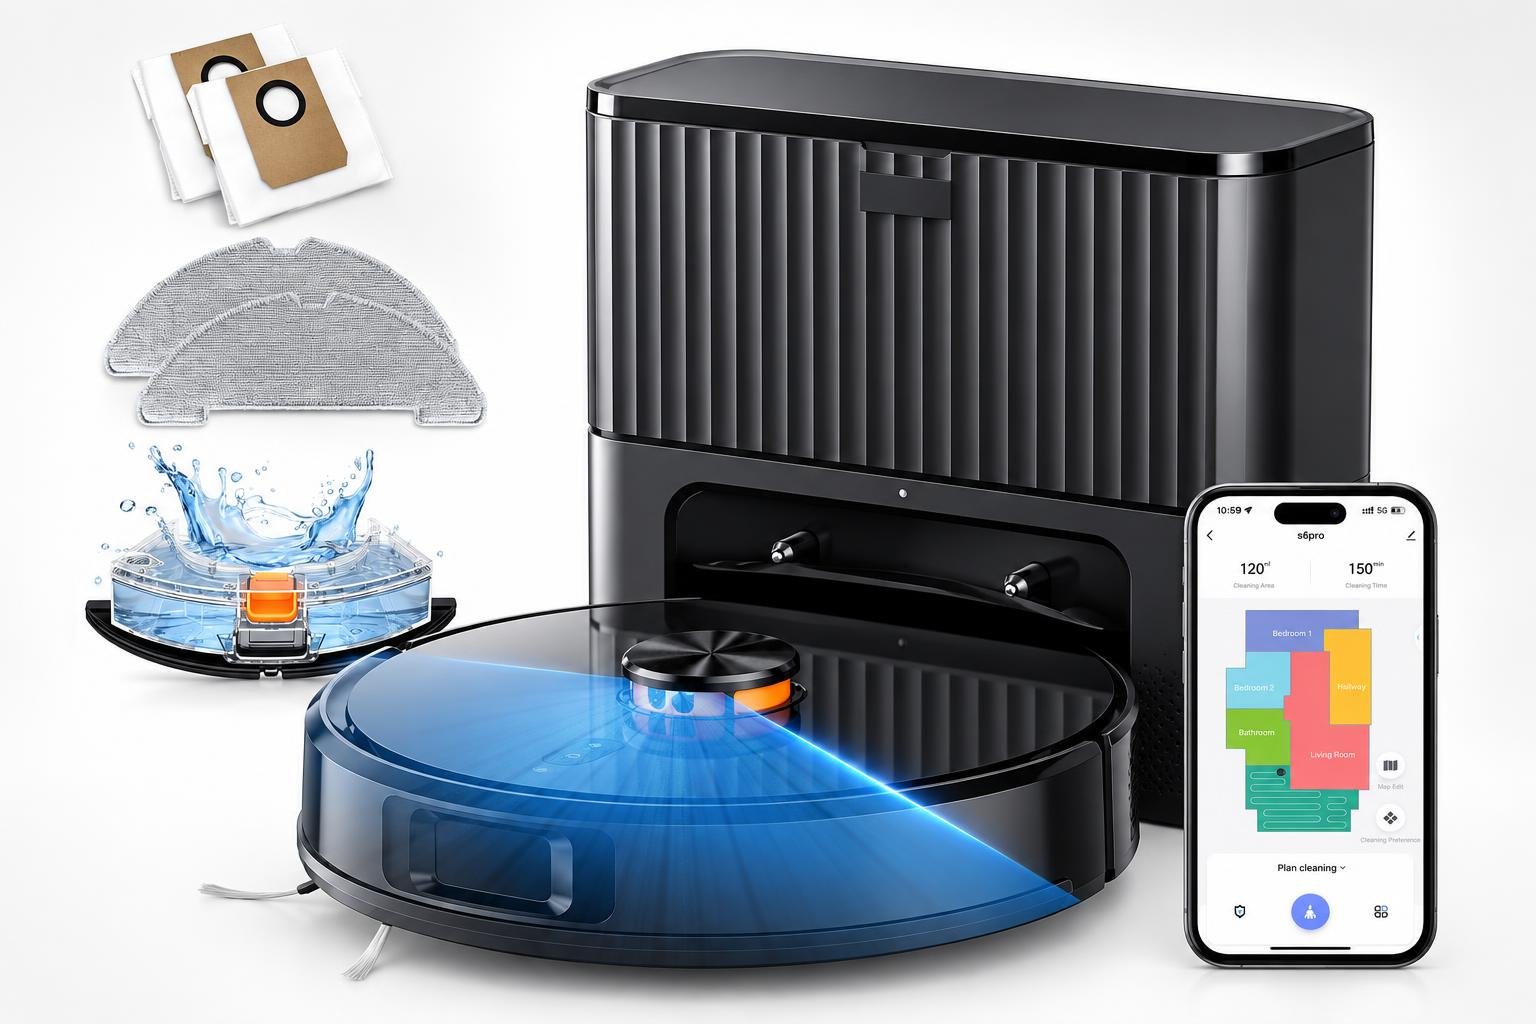
Ultenic T20Pro+ dichiara navigazione LiDAR a 360°, mappe fino a cinque piani e rilevamento ostacoli; sono funzioni utili, ma non eliminano automaticamente gli artefatti da specchio.

Cosa controllare prima dell’acquisto
Verifica nelle specifiche la presenza di mappatura modificabile, salvataggio delle mappe, muri virtuali e zone vietate. Sono strumenti più utili della sola promessa di “navigazione intelligente”, perché permettono di correggere un problema localizzato senza rifare tutta la casa. Controlla anche se il robot salva più mappe e riprende la pulizia dopo la ricarica. Le telecamere e i sensori ottici possono avere limiti diversi dal LiDAR, ma non vanno considerati immuni ai riflessi. Per esempio, il Vexilar W11 offre LiDAR, zone di esclusione e muri virtuali: caratteristiche da valutare per gestire aree problematiche.

Come creare la prima mappa
Prima della scansione iniziale, libera i passaggi, apri le porte che il robot dovrà attraversare e avvia la mappatura con la base nella posizione prevista. Se possibile, osserva il percorso vicino agli specchi. Una mappa sbagliata non va corretta subito con molte divisioni o stanze inventate: salva una versione pulita e ripeti la scansione solo se l’errore è esteso. Se il riflesso riguarda un singolo tratto, spesso basta intervenire su quell’area.
Correzioni mirate, non una mappa stravolta
Usa un muro virtuale o una zona vietata solo quando il robot tenta davvero di entrare nello spazio riflesso o urta ripetutamente una superficie. Traccia il limite vicino allo specchio senza tagliare il passaggio reale né escludere una fascia ampia di pavimento. Il Redroad R10 pubblicizza LiDAR, zone No-Go e muri virtuali gestibili dall’app: strumenti adatti a una correzione circoscritta, se l’app consente di posizionarli con precisione.

Quando la causa è fisica
Se il dispositivo continua a confondersi, prova una soluzione reversibile: pulisci il sensore e lo specchio, verifica che non ci siano tende mosse o oggetti riflessi e osserva il robot durante una corsa breve. In alcuni casi, un elemento opaco temporaneo nella parte bassa dello specchio può ridurre il problema; non coprire sensori o prese d’aria e segui le istruzioni del produttore. Dopo ogni modifica, esegui una pulizia di prova e controlla la mappa prima di aggiungere altri vincoli.
Il riepilogo
Con molti specchi, la scelta migliore è un robot con mappa modificabile, muri virtuali e zone vietate, non la promessa di una navigazione infallibile. Avvia la scansione con l’ambiente ordinato, individua l’errore e applica correzioni limitate. Così si preservano i percorsi corretti e si riducono gli errori senza trasformare la mappa in una serie di esclusioni inutili.